近年来,长江上海航道处大力推进无人机在航道养护中的体系化、多元化与常态化应用,构建形成“无人机+”多场景航道养护作业体系,在日常巡查、岸标养护、航道监测、应急扫测等等核心业务场景中持续落地见效,传统养护模式的作业效率与覆盖能力得到显著提升。
为进一步打破传统养护模式的技术瓶颈,深入贯彻“三新两转”实践要求,近日,该处联合多家无人装备研究单位,聚焦航道养护一线高风险、高难度作业场景,集中开展无人装备创新应用现场试验,攻坚多项无人机跨域创新技术,推动航道无人养护实现新的应用突破。
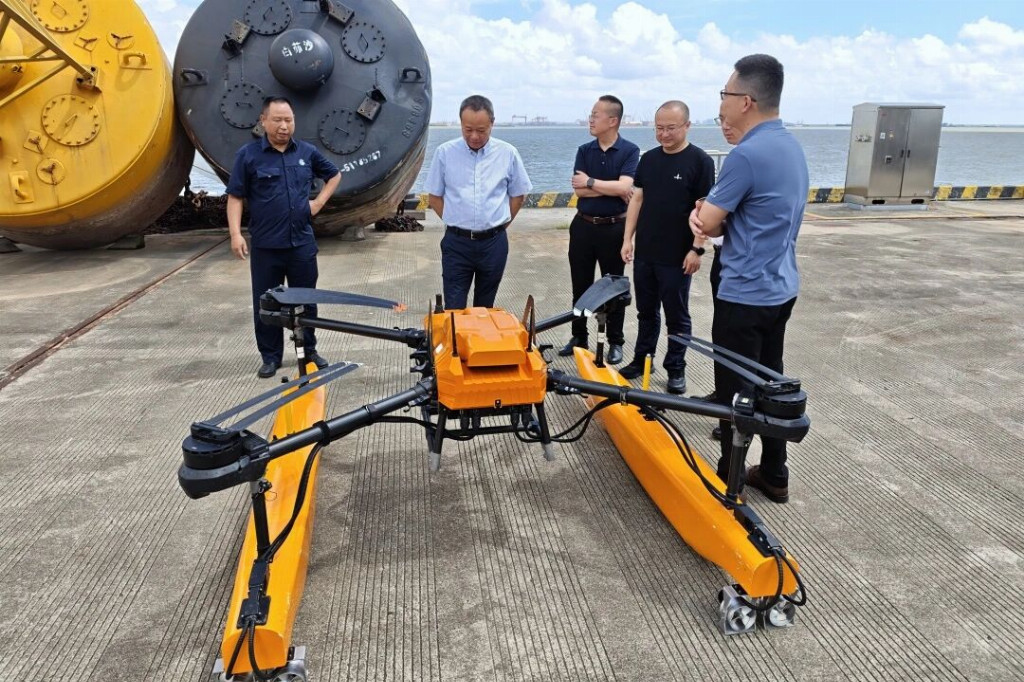
在空水跨域协同作业方面,本次试验针对船舶受限区域作业难题,开展两栖无人机实景作业验证。在长江下游常态风浪条件下,顺利完成水面起降、水上巡航、应急断面测量等多项关键性能测试。作为兼具空中飞行与水面作业能力的跨域装备,其投放回收流程简便,可快速抵达浅滩、整治建筑物等传统船舶难以覆盖的区域,高效开展航道监测、应急扫测等工作,有效填补了传统养护模式的作业空白,大幅提升了特殊区域的养护响应速度。
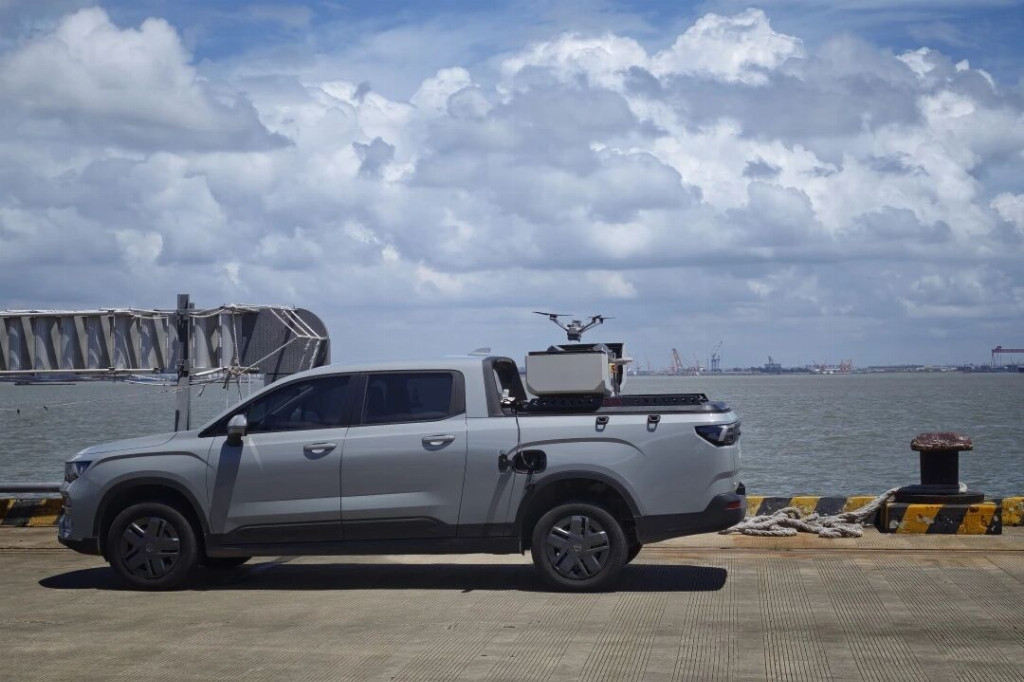
在拓展航道巡查边界方面,试验现场同步展演了移动式无人机巢,并就船载移动机巢的应用进行了深入论证。传统的固定式机库受续航条件制约,巡查覆盖范围存在明显地域局限;而移动式机巢可随车辆、作业船舶动态部署,有效打破了固定机位的空间束缚,使无人机航道巡查具备了更强的机动响应能力与更大的辐射半径,为实现全航段灵活巡查提供了硬件支撑。
在无人机养护场景拓展方面,试验现场还发起了无人机更换浮标航标灯的技术验证,该处基于前期岸标航标灯更换的基础,对浮标进行拓展探索。通过现场流程测试,初步打通了“无人机+机械臂”更换浮标航标灯的技术路径。试验中也暴露出在长江下游宽阔江面风浪条件下,当前技术方案对无人机抗风浪作业的稳定性上还存在难点,也为后续优化设备底座结构、提升复杂工况适应能力积累了不可替代的实战数据与优化方向。
围绕无人装备与航道养护的深度融合,该处同步梳理了核心技术攻关清单,深入剖析了船载无人机巢应用中面临的船舶摇摆降落难题。攻克随动平衡补偿技术是实现全航段、全天候无人化巡航的关键所在。同时,水上救援无人装备等延伸场景也已纳入后续探索范畴,持续拓宽航道无人装备应用边界。
在随后的座谈交流中,大家围绕无人设备在航道养护中的深度融合展开了热烈探讨,探索水上救援无人装备、船载移动机巢等应用价值,深入剖析了船载无人机巢面临的船舶摇摆降落难题。攻克随动平衡补偿技术是实现全航段、全天候无人化巡航的关键所在。
当前,该处的无人机应用正从单点技术突破向体系化智能升级演进,随着涉水视觉、具身智能及大模型平台的发展应用,未来航道无人机将不再局限于单一飞行作业功能,而是逐步升级为可实现预警预判、自主起降、智能养护的全自动闭环作业终端。
下一步,长江上海航道处将按照体系化、网络化、多元化的发展方向,深化多方协同合作模式,跨界融合科研机构与高新企业的技术优势,通过构建互联互通的综合性智慧协同网络,推动无人装备在航道养护管理中发挥更核心的支撑作用,为长江航道高质量发展持续注入强劲的智慧动能。(王凯 刘人玮)